プロフィール
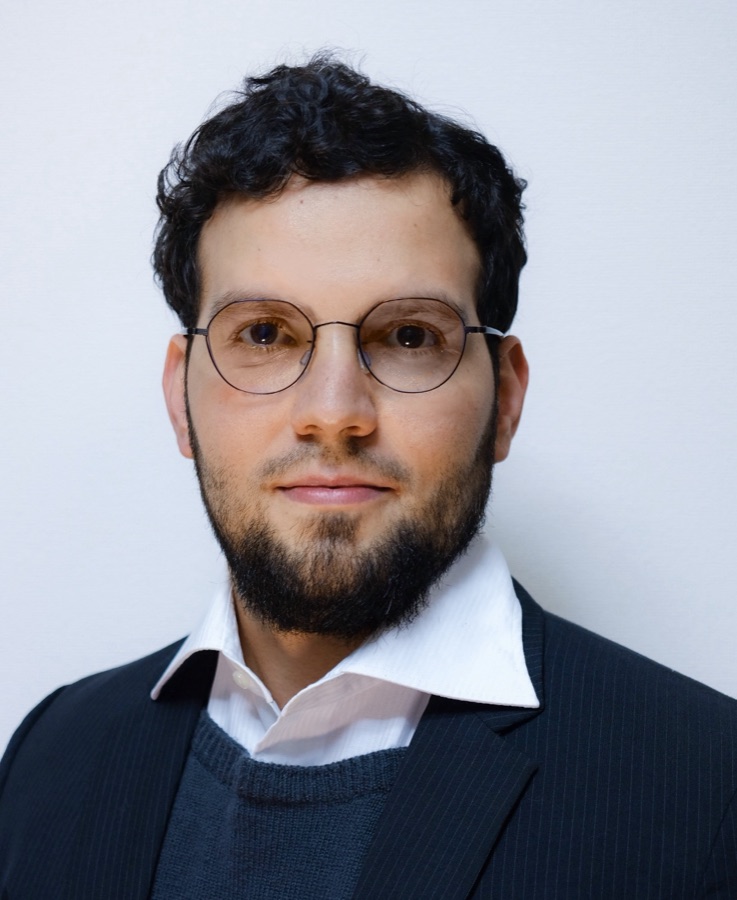
Ranulfo Bezerra
助教 · 東北大学
東北大学大学院工学研究科ロボティクス専攻の助教。山崎・ベゼハ研究室(ロボットシステム学分野)およびタフ・サイバーフィジカルAI研究センターに所属しています。つながったロボット・センサシステムのための推論指向AIを研究し、 安全性が重要となる環境における部分観測性のもとでの集合知の実現を目指しています。研究はマルチロボット協調、 自律点検、分散センシングに関するシステムレベルのアーキテクチャに焦点を当て、確率モデル、学習ベース手法、 知識駆動型の意思決定のためのセマンティック表現を統合します。
2021年に東北大学より情報科学の博士号を取得(指導教員:田所諭教授、副指導:大野和則教授)。 2018年および2016年に、ブラジルのピアウイ連邦大学よりコンピュータサイエンスの修士号および学士号を取得しました。
職歴
2026 —
助教
東北大学大学院工学研究科 ロボティクス専攻
2022 — 2026
特任助教
東北大学大学院情報科学研究科 タフ・サイバーフィジカルAI研究センター
2021 — 2022
特任研究員
東北大学大学院情報科学研究科 タフ・サイバーフィジカルAI研究センター
学歴
2018 — 2021
博士(情報科学)
東北大学
学位論文 モバイルプローブデータの交通行動解析に基づく知識獲得
指導教員 Satoshi Tadokoro (advisor) · Kazunori Ohno (co-advisor)
2016 — 2018
修士(コンピュータサイエンス)
ピアウイ連邦大学
2010 — 2016
学士(コンピュータサイエンス)
ピアウイ連邦大学
01/学会活動
2026
Publication Chair
IEEE International Symposium on Safety, Security and Rescue Robotics
2023 —
アソシエイトエディタ
Journal of Internet of Things
2019 —
査読者
IEEE Robotics and Automation Society
02/所属学会
- IEEE シニアメンバー
- IEEE Robotics and Automation Society
- 日本ロボット学会(RSJ)
03/プロフィール一覧
04/研究資金
2026 — 2028
採択
セマンティックグラフを用いたIoT-ロボット協調のための解釈可能な推論フレームワーク
日本学術振興会 科研費 若手研究·研究代表者·¥5,000,000
2026 — 2027
採択
コネクテッド・ロボティクスのためのドメイン適応型セマンティック証拠
タフ・サイバーフィジカルAI研究センター 研究プロジェクト·研究代表者·¥2,000,000
2025
採択
危険シーン理解のためのIoT・ロボット視覚に基づく推論
NVIDIA アカデミックグラントプログラム(DGX Spark)·研究代表者
2024 — 2025
採択
ロボット応答の最適化:SLMによるロボットデータ合成とLLMによる解釈
タフ・サイバーフィジカルAI研究センター 共同研究プロジェクト·研究代表者·¥2,000,000
2023 — 2024
採択
連合学習を用いたマルチカメラIoTによる知識ベースのデジタルツイン更新
タフ・サイバーフィジカルAI研究センター 共同研究プロジェクト·研究代表者·¥2,000,000
2019 — 2020
採択
マルチモーダル情報からの自律ロボットのための知識獲得
科学技術振興機構 AIPチャレンジ·研究代表者·¥1,000,000
奨学金
2018 — 2021
全額奨学金(東北大学 博士課程)
国立研究開発法人 海洋研究開発機構
2016 — 2018
全額奨学金(修士課程)
ピアウイ連邦大学(ブラジル)
2013 — 2014
全額奨学金(交換留学)
ロヨラ大学シカゴ校(アメリカ)
05/受賞
10
2025
最優秀学生論文賞ファイナリスト
IEEE SSRR 2025(日本)
指導学生の受賞: Nathan Pascal Walus
Semantic Enrichment of CAD-Based Industrial Environments via Scene Graphs for Simulation and Reasoning
2025
学生奨励賞
第30回ロボティクスシンポジア(日本)
指導学生の受賞: Masaki Yokota
Universal HueCode: Embedding Additional Markers into Monochrome Markers Using Optimal Color Scheme and Recognition Robust to Illumination Changes
2023
第3位
World RoboCup — Rescue Major(日本)
2022
優秀講演賞
SI2022 計測自動制御学会 システムインテグレーション部門(日本)
Task Allocation for Plant Inspection by Heterogeneous Robots and Evaluation in WRS2020
2022
優秀講演賞
SI2022 計測自動制御学会 システムインテグレーション部門(日本)
High-Precision Lightweight Simulation of Mecanum Wheels Modeling Passive Rotation Rollers via Anisotropic Friction
2022
大学院研究奨励賞
公益社団法人 自動車技術会
2022
研究優秀賞
東北大学大学院情報科学研究科
2021
優勝
World Robot Summit プラント災害予防チャレンジ(日本)
2021
計測自動制御学会賞
World Robot Summit プラント災害予防チャレンジ(日本)
2020
研究技術賞
日本ロボット学会
06/招待講演
2026
モバイルプローブ車両を用いた交通行動解析に基づく知識獲得
International Symposium on Rescue Vehicles and Robots·台北(台湾)
2025
衣料生産における変種変量生産:移動ロボットによるスケジューリングとレイアウトSLAM
IEEE SII 2025 — 衣料生産におけるシステムインテグレーション ワークショップ·ミュンヘン(ドイツ)
2024
農業に応用する人工知能ロボティック・シングス
ブラジル DNT 会議·テレジーナ(ブラジル)
2023
マルチロボット搬送システムによる大量生産から変種変量生産へ
ITC セミナー — 衣料産業のためのAIとロボティクス·香港
07/教育・学生指導
学位課程の正式な指導体制は、山崎公俊教授が主宰する山崎・ベゼハ研究室の枠組みの中で調整されます。私は以下のテーマに関する研究を指導または共同指導しています。
08/学生向けの研究テーマ
山崎・ベゼハ研究室の学生は、コネクテッド・ロボティクス、分散センシング、セマンティック・ワールドモデル、マルチロボット知能、ロボット学習、エッジAIに関連する研究テーマに取り組むことができます。以下はその例です。
- 01
ロボットが配置するIoTセンシング:地図ではなく遮蔽が可視性を決めるとき、センサをどこに置き、どこへ運ぶか。
集合的可観測性と適応的センシング
- 02
CAD・カメラ・IoTストリームから構築する、不確実性と来歴を持つセマンティックシーングラフ。
共有セマンティック・ワールドモデル
- 03
ロボット・センサネットワークにおける証拠交換と信念更新。小規模・大規模言語モデルを推論の構成要素として用いる。
分散フィジカル推論
- 04
異種混合ロボットチームのための説明可能なタスク割当。すべての割当を人間のオペレータに説明できること。
説明可能な集合的意思決定と行動
- 05
ロボット上での推論のためのエッジ推論。Isaac Sim / Isaac Lab で学習し、実機ロボットとIoTデバイスで検証する。
エッジ・フィジカルAI
研究は英語で行っています。私と研究する上で日本語は必須ではありません。入学手続き、出願期限、要件は東北大学と研究室が定めます。
研究室の入学案内へ09/共同研究
コネクテッド・ロボティクス、ロボット-IoTシステム、分散センシング、セマンティック・ワールドモデル、エッジAI、自律点検、フィジカルAIに関する学術・産業界との共同研究に関心があります。
研究室としての共同研究、設備、学生の受け入れ、その他の組織的な情報については、山崎・ベゼハ研究室のウェブサイトをご覧ください。
研究室ウェブサイトへ主な共著者·共著記録に基づく
Kazunori Ohno (東北大学)·Satoshi Tadokoro (東北大学)·Shotaro Kojima (東北大学)·Yoshito Okada (東北大学)·Masashi Konyo (東北大学)·Kenta Gunji (東北大学)·Masao Kuwahara (東北大学)·Thomas Westfechtel (東京大学)·Tsige Tadesse Alemayoh (東北大学)·André M. Santana (ピアウイ連邦大学)·Kenjiro Tadakuma (東北大学)·Marcelo Becker (サンパウロ大学)·Ricardo A. L. Rabêlo (ピアウイ連邦大学)·Ricardo V. Godoy (サンパウロ大学)
連絡先
- ranulfo@tohoku.ac.jp
- 電話
- +81 22-795-4871
- 所在地
- 〒980-0845 宮城県仙台市青葉区荒巻字青葉5-5-6