2026
AI-IoT-Robotics Integration: Survey of Frameworks, Emerging Trends, and the Path Toward Connected Robotics
Ranulfo Bezerra, Satoshi Tadokoro, Kazunori Ohno
IEEE Internet Things J.·論文誌
Ranulfo Bezerra·助教·東北大学
ロボット、分散センサ、エッジAIが、実世界の共有表現を構築し、共に推論し、行動を協調させる方法を研究しています。
分散フィジカル・インテリジェンスへ。
山崎・ベゼハ研究室のサイトへ山崎・ベゼハ研究室における私の研究は、コネクテッド・ロボティクス、分散フィジカルAI、共有ワールドモデル、そしてロボットとセンシングシステムにまたがる推論に焦点を当てています。
問題
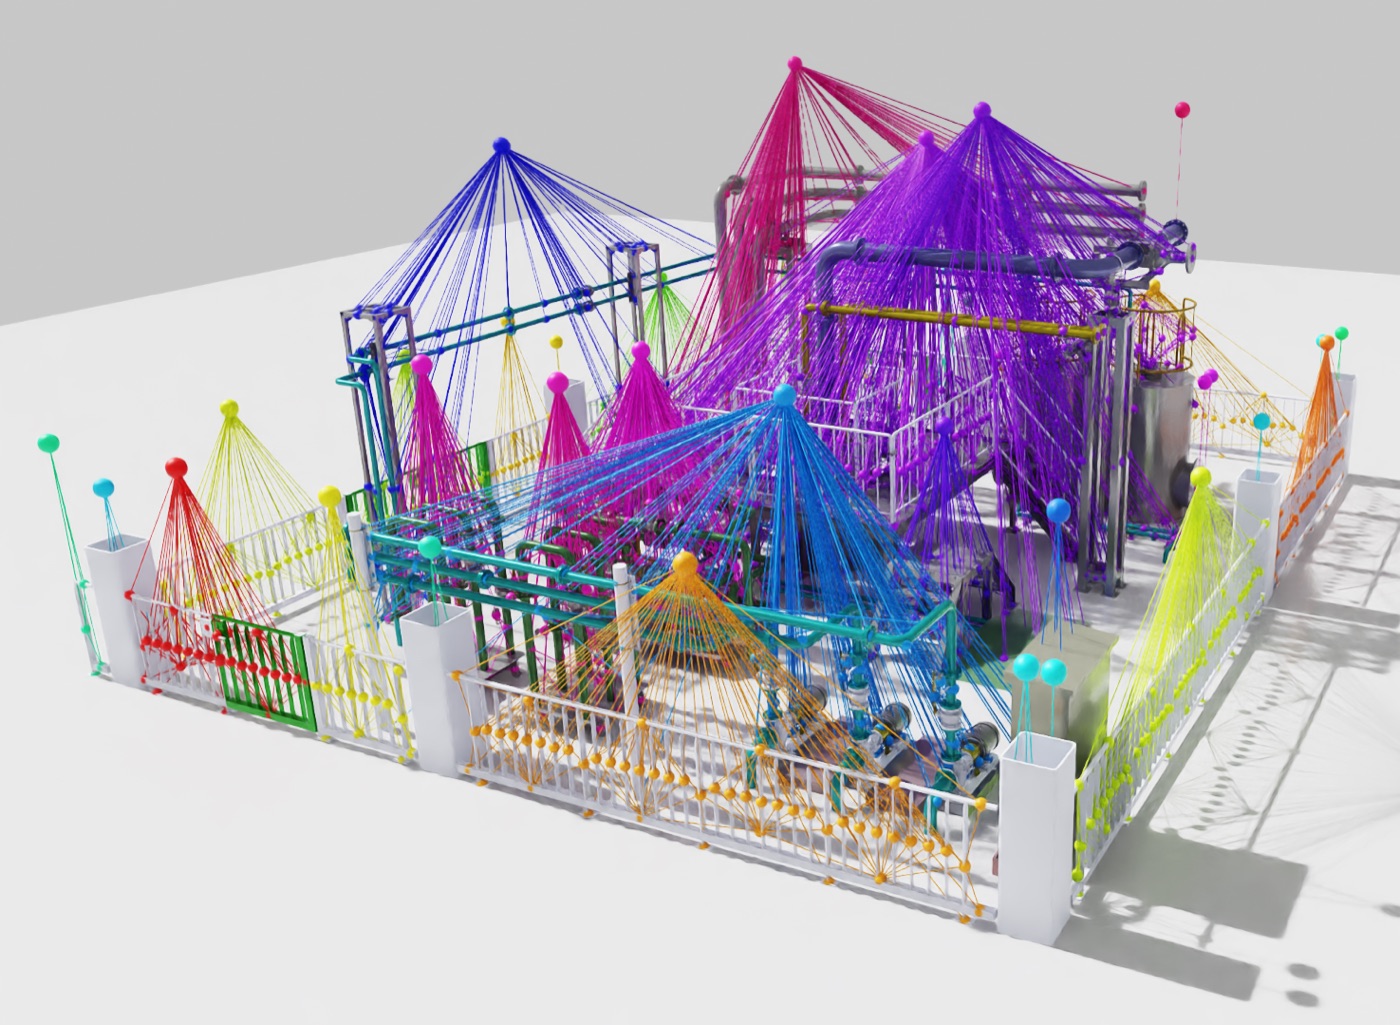
ロボット、IoTセンサ、エッジコンピュータはますますデータを共有するようになりましたが、推論は依然として断片化したままです。各デバイスは自身の世界観から独自の結論に到達します。私の研究は、つながった物理エージェントが証拠を共有し、共通のワールドモデルを維持し、不確実性のもとで推論し、協調した行動を生み出す方法を探究します。
つながった物理エージェントは、どうすれば共に思考できるのか?
研究を見る01/研究の構造
単一のエージェントに十分な視野はない。可観測性はセンサが持つものではなく、システムが構成するものである。
共有表現は集合的思考の基盤である。そこには幾何情報だけでなく、不確実性と来歴が刻まれていなければならない。
つながった推論こそが未解決問題である。データの共有は解かれた。結論の共有は解かれていない。
チームが説明できない決定は、人間が承認できない決定である。
ロボット上で動かない推論は、ロボットが使える推論ではない。
03/主要な業績
62 件·2015–2026
コネクテッド・ロボティクス
2026
Ranulfo Bezerra, Satoshi Tadokoro, Kazunori Ohno
IEEE Internet Things J.·論文誌
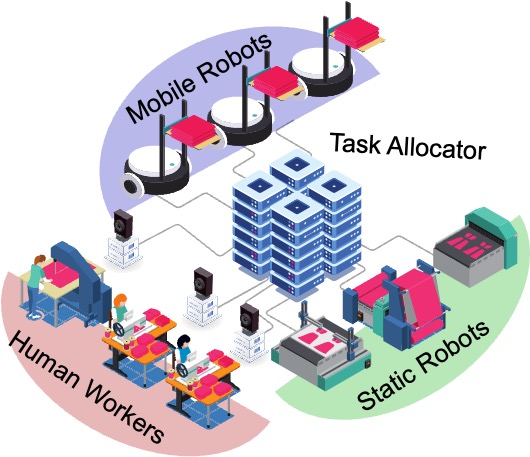
分散ロボット知能
2023
Ranulfo Bezerra, Kazunori Ohno, Shotaro Kojima, Hanif A. Aryadi, Kenta Gunji, Masao Kuwahara, Yoshito Okada, Masashi Konyo, Satoshi Tadokoro
IEEE CASE 2023·国際会議
2023
Hanif A. Aryadi, Ranulfo Bezerra, Kazunori Ohno, Kenta Gunji, Shotaro Kojima, Masao Kuwahara, Yoshito Okada, Masashi Konyo, Satoshi Tadokoro
IEEE CASE 2023·国際会議
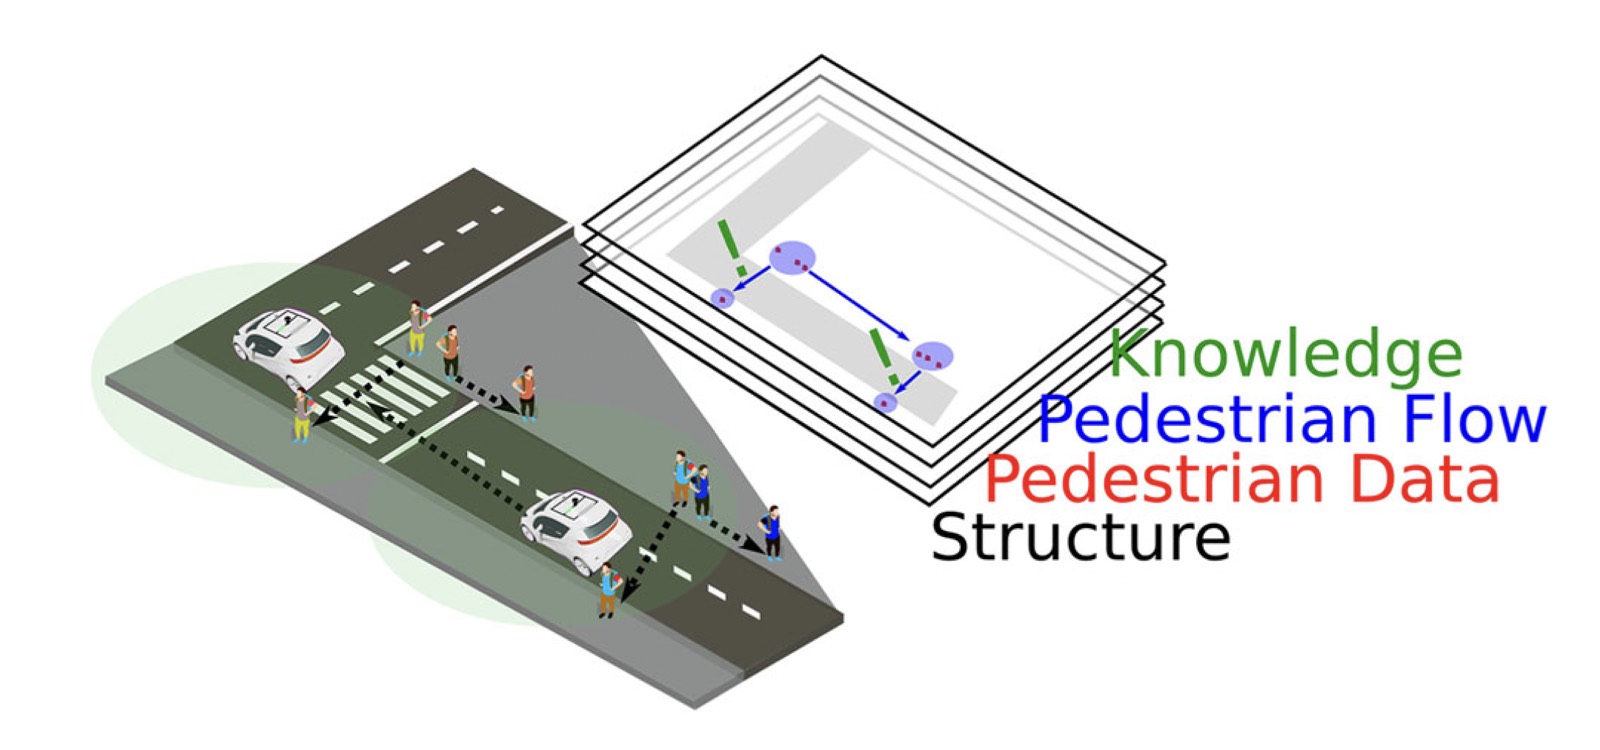
セマンティック・ワールドモデル
2025
Nathan Pascal Walus, Ranulfo Bezerra, Shotaro Kojima, Tsige Tadesse Alemayoh, Satoshi Tadokoro, Kazunori Ohno
IEEE SSRR 2025·国際会議
2021
Ranulfo Bezerra, Kazunori Ohno, Thomas Westfechtel, Shotaro Kojima, Kento Yamada, Satoshi Tadokoro
J. Intell. Robot. Syst.·論文誌
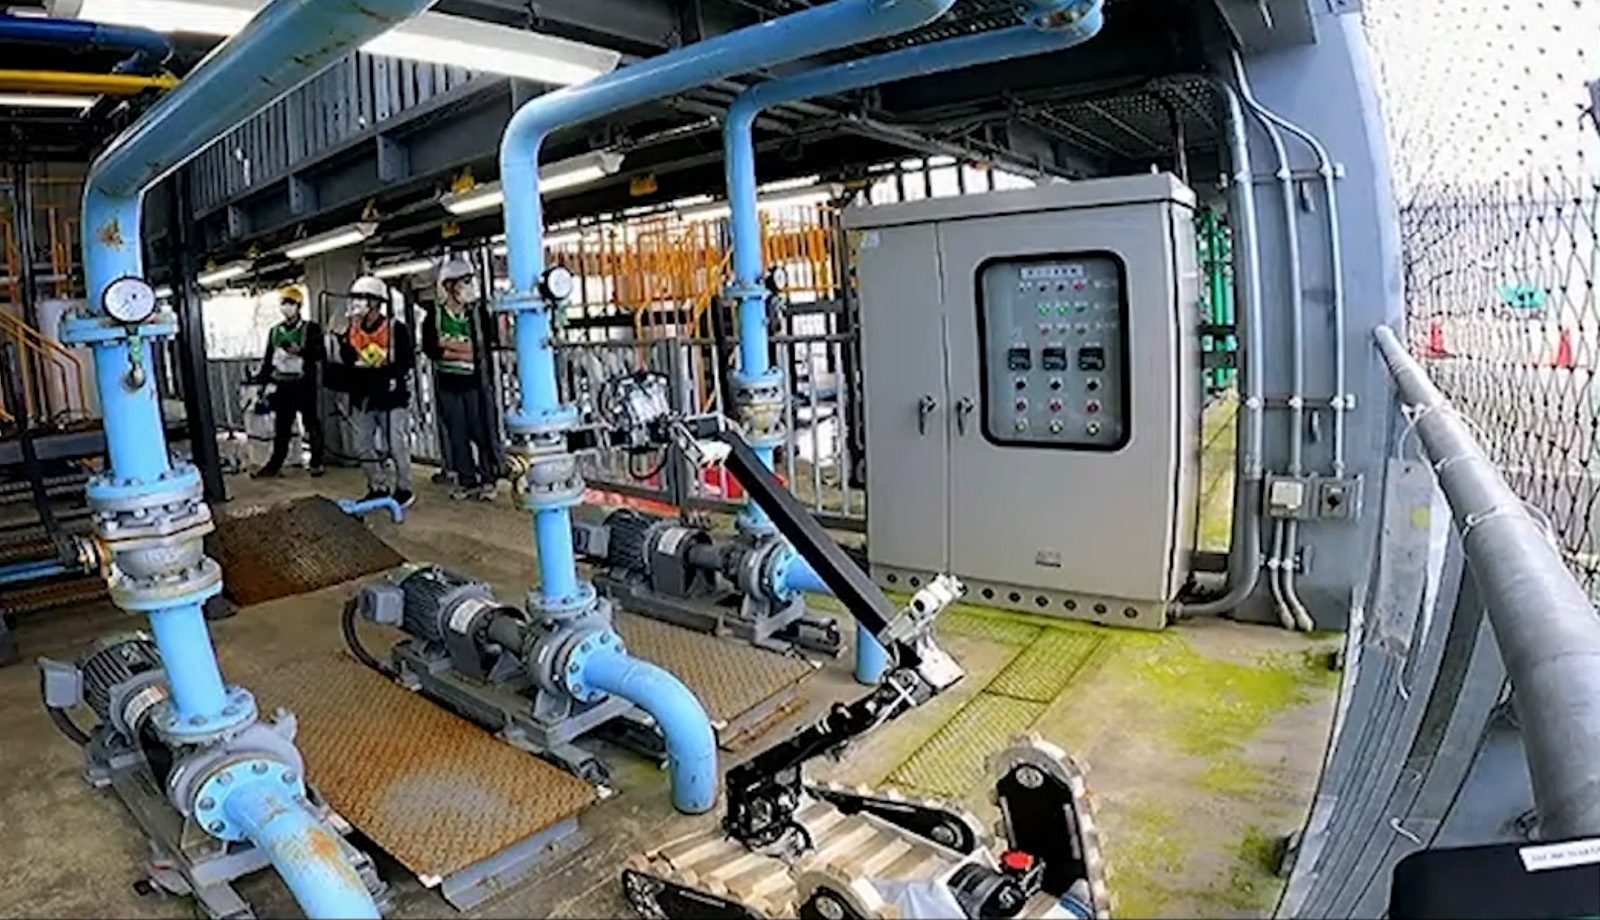
ロボット-IoTと分散センシング
2023
Rawin Assabumrungrat, Ranulfo Bezerra, Iuri Barros, Shotaro Kojima, Yoshito Okada, Masashi Konyo, Kazunori Ohno, Satoshi Tadokoro
IEEE SMC 2023·国際会議
04/研究の軌跡
研究の方向がどう発展してきたか。各段階は業績に裏づけられており、初期の研究はそのままの姿で示しています。
2015 — 2019
セマンティックマッピング
不完全なセンサから空間の表現を構築する。
2018 — 2021
知識獲得
疎で偶発的な観測から、持続的な構造を抽出する。
2021 — 2024
マルチロボットシステム
異質なエージェントを、共有された物理的目標へ向けて協調させる。
2023 —
コネクテッド・ロボティクス
ロボット、IoTセンサ、エッジAIを一つの推論システムとして扱う。
継続中
分散フィジカル・インテリジェンス
共有ワールドモデルと集合的推論を、一つの科学的プログラムとして。
05/東北大学での研究
山崎・ベゼハ研究室
本研究は、山崎公俊教授が主宰する東北大学の山崎・ベゼハ研究室(ロボットシステム学分野)において実施されています。研究室では、ロボットマニピュレーション、 モバイルマニピュレーション、家庭用ロボット、コネクテッド・ロボティクス、フィジカルAIにまたがる 相補的な研究が行われています。「コネクテッド・ロボティクスとエッジAI」は研究室の四つの研究の柱の 一つであり、私自身の研究が発展させている方向です。一部の研究はタフ・サイバーフィジカルAI研究センターとも連携して行われています。
研究室ウェブサイトへ06/最近のニュース
TCPAI研究プロジェクトに採択:コネクテッド・ロボティクスのためのドメイン適応型セマンティック証拠(2026–2027)
IEEE シニアメンバーに昇格
科研費若手研究に採択:セマンティックグラフを用いたIoT-ロボット協調のための解釈可能な推論フレームワーク(2026–2028)